この教材の目次を開く
回答はこのページを開いている間だけ保持します。別のページへ移動・再読み込みすると消えます。保存されるのは読み方の設定だけです。
「保存済みです。」と表示された回答は、同じブラウザーでこの教材を開き直すと復元できます。
1正解付きの例から、何を予測するか
AIに答えてほしいのは、種類? それとも数値?
この節で使う言葉:教師データ・分類・回帰・正解率
この節の学習目標:入力と正解の組を示し、分類と回帰を区別して、正解率の意味を説明できる。
地域の風景展示に使う海辺の写真を、たくさんの写真の中から探したい二人。一部の写真に正しい分類名を付けて学習させ、別の写真だけで予測を試します。撮影場所の記録と違う結果に気づき、ほかの写真も確認してから、分類を仮の整理として使うことにしました。
まず予測したい答えを決めます。次に、その答えを付けた例で学び、学習に使っていない例で確かめます。
写真と答えを教えたら、別の写真は?
この話で学ぶこと:写真と正しい分類名の組で学習し、学習後は別の写真だけから分類を予測する。予測は人が確認した正解と比べる。
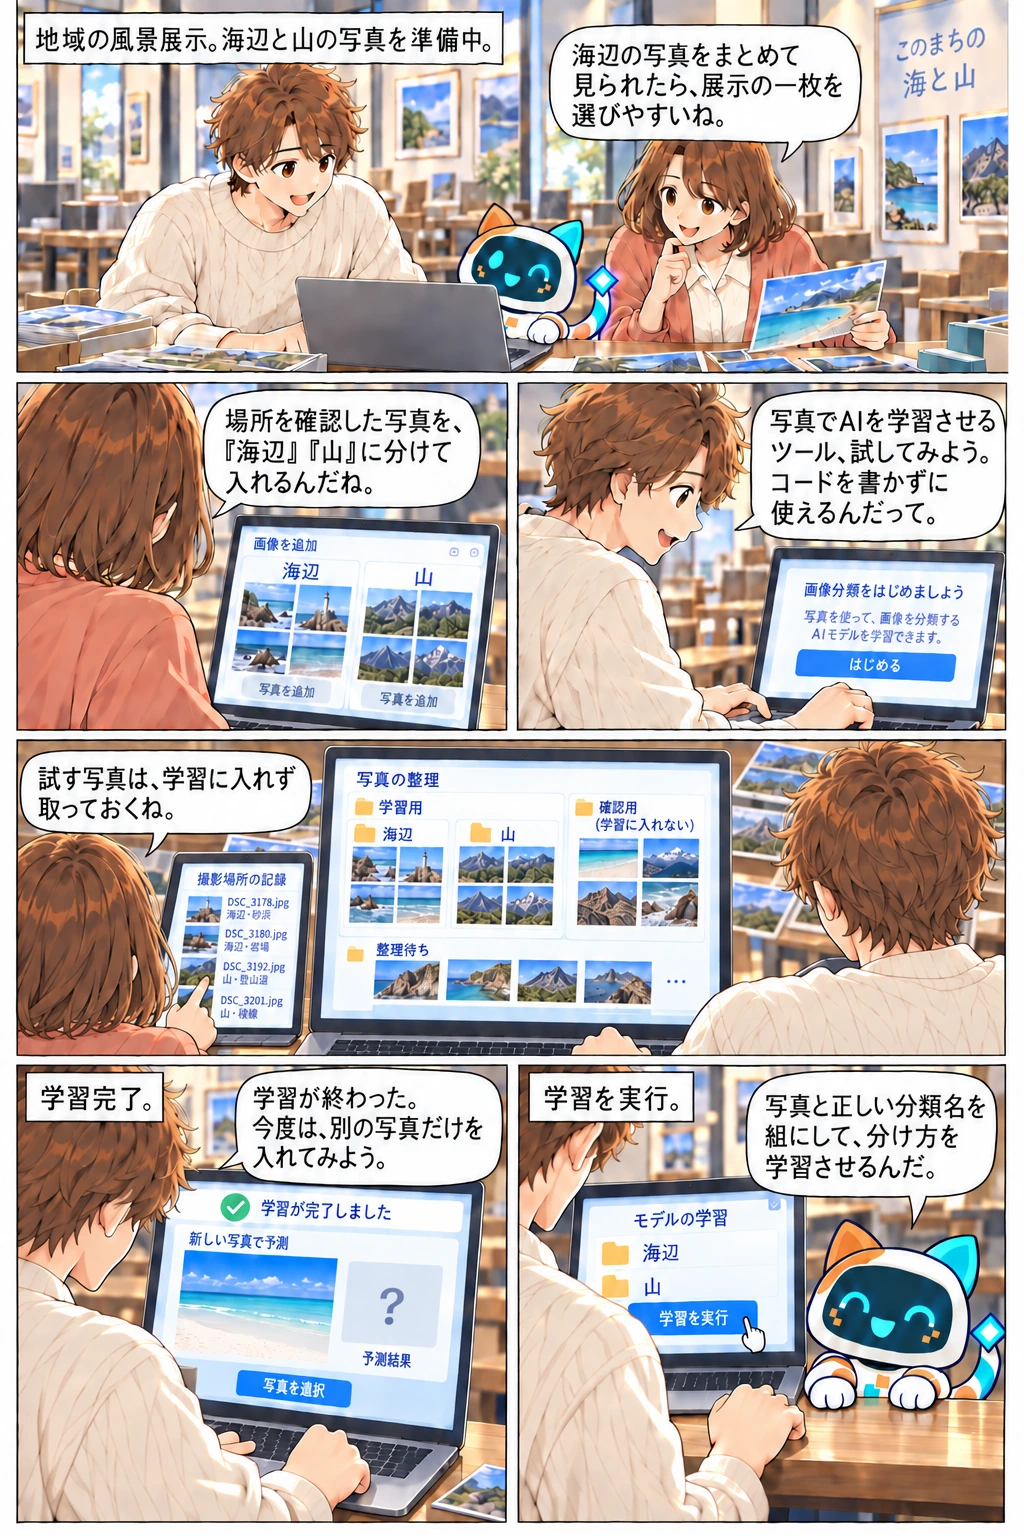
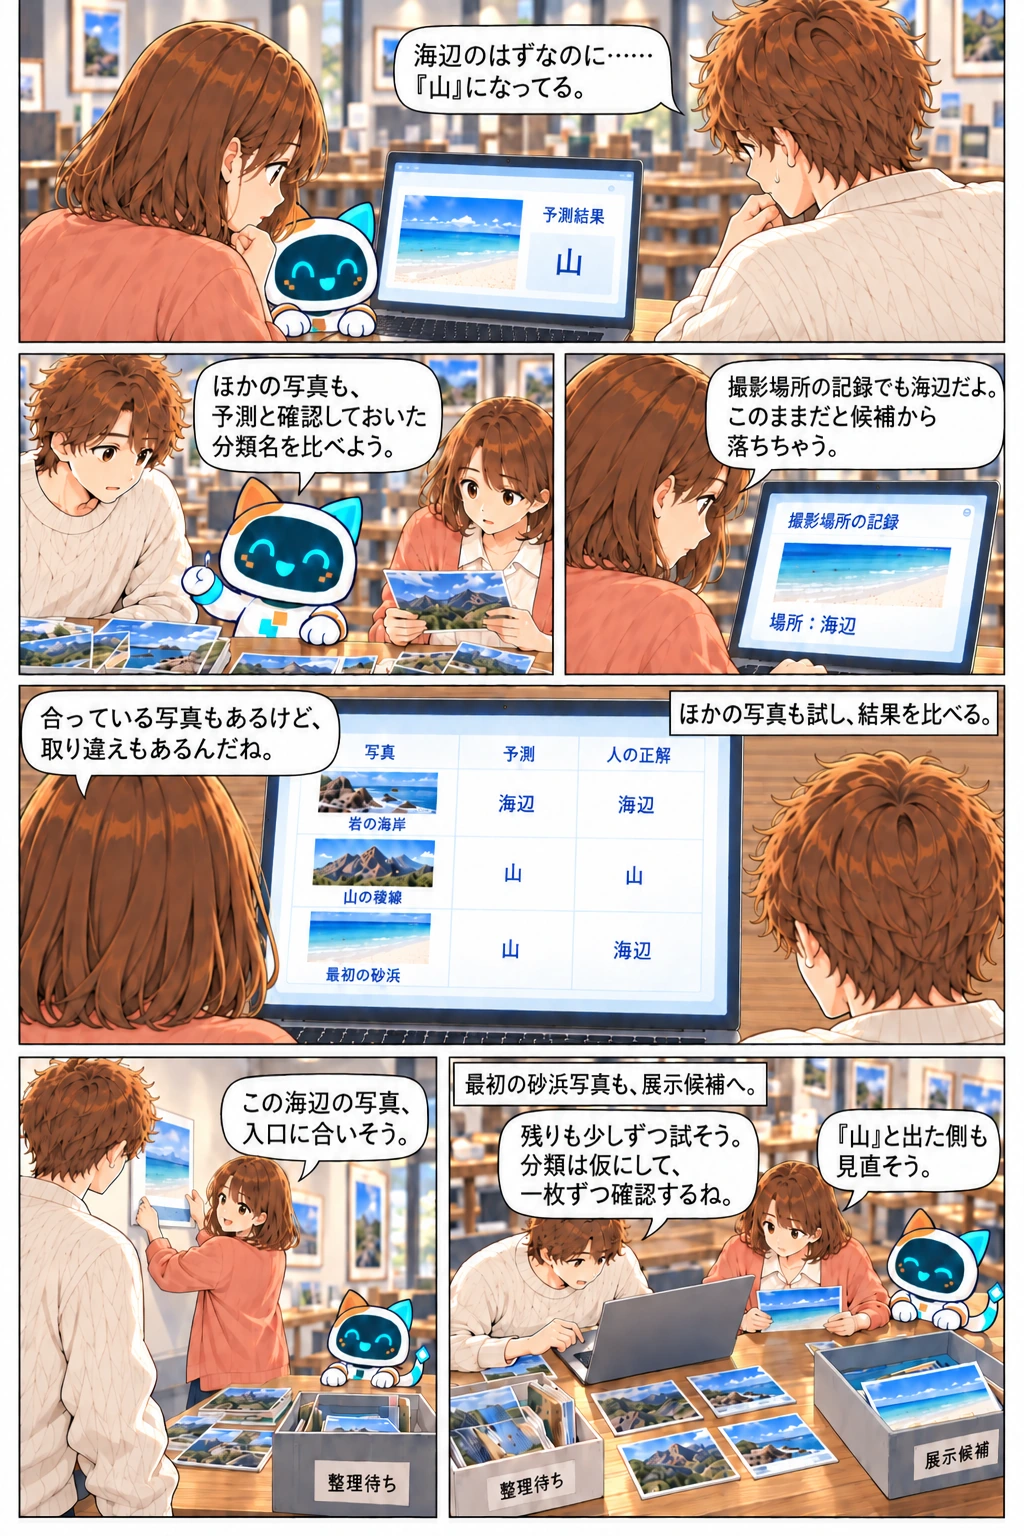
会話を文章で読む
字幕:地域の風景展示。海辺と山の写真を準備中。 場面:地域の海辺・山の風景展示の準備。ハルがPCを開き、ミオは海辺の展示候補プリントを持つ。整理待ちの写真が机にある。ビットの前足は天板に置かれる。
ミオ「海辺の写真をまとめて見られたら、展示の一枚を選びやすいね。」場面:ハルの斜め横顔と操作者向きのPC。写真から学習を試せる道具を開く。画面には画像分類を始める入口がある。
ハル「写真でAIを学習させるツール、試してみよう。コードを書かずに使えるんだって。」場面:ミオの肩越しに、海辺・山それぞれの欄へ場所を確認した写真を加える。学習用の写真と分類名の組を準備する。
ミオ「場所を確認した写真を、『海辺』『山』に分けて入れるんだね。」場面:背後からのため画面左がミオ、右がハル。学習用の海辺・山と、学習に入れない確認用、整理待ちを分けたPCを見る。ミオは自分の左側の別端末で撮影場所の記録を確認する。
ミオ「試す写真は、学習に入れず取っておくね。」字幕:学習を実行。 場面:ハルが学習用の海辺・山を渡して学習を実行する。ビットは机に短い前足を二つ置き、写真と正しい分類名の組を説明する。
ビット「写真と正しい分類名を組にして、分け方を学習させるんだ。」字幕:学習完了。 場面:学習完了後、ハルは山や島のない白い砂浜と水平線の写真だけを新しい入力として渡す。正解の分類名は入力へ添えず、結果欄はまだ疑問符。
ハル「学習が終わった。今度は、別の写真だけを入れてみよう。」場面:背後から画面左のミオ、右のハルがPCを見る。別の白い砂浜写真への予測結果は山。右のハルは海辺のはずなのにと戸惑う。ビットはPCの脇で見守る。
ハル「海辺のはずなのに……『山』になってる。」場面:ミオが別端末の撮影場所の記録を確認する。同じ砂浜写真に場所:海辺。予測結果との違いが展示候補の見落としにつながると気づく。
ミオ「撮影場所の記録でも海辺だよ。このままだと候補から落ちちゃう。」場面:ビットが予測と確認済みの分類名を比べようと提案する。画面左の前足は挙げ、右の前足は天板に接地。ミオはほかの確認用の山写真へ目を向け、ハルは作業へ戻る。
ビット「ほかの写真も、予測と確認しておいた分類名を比べよう。」字幕:ほかの写真も試し、結果を比べる。 場面:二人の背後から、画面左がミオ、右がハル。左のミオが話す比較記録。写真/予測/人の正解の順に、岩の海岸/海辺/海辺、山の稜線/山/山、最初の砂浜/山/海辺。最後の行は最初に試した同じ砂浜で、新しい別写真として数えない。
ミオ「合っている写真もあるけど、取り違えもあるんだね。」字幕:最初の砂浜写真も、展示候補へ。 場面:ハルは整理待ちの写真を少しずつ試す。ミオは最初の白い砂浜プリントを展示候補に加え、山とされた側も確認する。残りの写真は机に残っている。
ミオ「『山』と出た側も見直そう。」
ハル「残りも少しずつ試そう。分類は仮にして、一枚ずつ確認するね。」場面:ミオが立って海辺コーナーの壁に同じ砂浜写真を当て、入口に合うかを考える。ハルはその横で立って見る。ビットは元の作業机に前足を置く。全体を確認し終えた場面ではない。
ミオ「この海辺の写真、入口に合いそう。」
入力に、正しい答えを添える
二人は、撮影場所を確認した一部の写真に「海辺」「山」という正しい分類名を付け、その組を学習に使いました。学習が終わった後に渡したのは、別の写真だけです。返ってきた分類名は予測なので、人が確認しておいた分類名と比べました。
このように、入力と正しい答えの組を使う学習方法が、教師あり学習です。漫画の道具は、写真から学習を試せるツールを参考にした簡略画面です。一般の写真アプリやChatGPTに画像を送ると、同じ方法で再学習されるという意味ではありません。
前の教材で扱った機械学習には、予測や行動の選び方をデータや経験から学ぶ方法があります。ここでは、学習に渡す情報の違いから比べます。
教師あり学習は、入力と正解の組を使って、入力から答えを予測する関係を学ぶ方法です。正解として添える情報をラベルと呼びます。写真なら「海辺」「山」、住宅なら成約価格など、目的によって答えの形が変わります。このような学習用の正解付きデータが教師データです。
学習が終わった学習済みモデルに新しい入力を渡すと、予測を得られます。新しい写真を分類することと、その写真を使ってモデルを学習し直すことは別です。予測の正しさを確かめるときは、学習に使わなかった例の正解と比べます。正解ラベルそのものが間違っていれば、学習や評価も影響を受けます。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 教師あり学習(別のタブで開く) ↗ / Google Teachable Machineの公式紹介(別のタブで開く) ↗
種類を選ぶ「分類」と、数値を予測する「回帰」
分類は、入力を用意されたカテゴリへ分ける課題です。「海辺か山か」の2種類なら二値分類、「海辺・山・街」の3種類以上なら多値分類(多クラス分類)です。数字でカテゴリ番号を表していても、その番号が金額や長さになるわけではありません。
回帰は、金額や時間などの数値を予測する課題です。人数や日数などから旅費の金額を予測する例が当たります。「安い・普通・高い」という種類を選ぶ課題へ変えれば分類です。どのデータを使ったかだけでなく、何を答えとして出したいかで課題を区別します。ロジスティック回帰のように、名前に「回帰」があっても分類に使う手法があります。ロジスティック回帰は、ある種類に当たる可能性を求め、分類に使う手法です。ここでは計算の仕組みまで覚える必要はありません。手法名だけでは決めず、答えの種類を見ます。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 教師あり学習(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗
正解率が高くても、見つけたいものを見落とす
正解率(accuracy)は、評価した例全体のうち、正しく予測した例の割合です。「正しく予測した数÷評価した総数」で求めます。どのデータを評価し、どのカテゴリが何件あったかを一緒に読みます。これは試験の合格点を表す数字ではありません。
架空の検査用データに正常な品が95件、破損した品が5件あるとします。すべて「正常」と予測すれば、正常95件は正しく、破損5件は見逃します。正解率は95÷100=95%ですが、破損を見つけた割合は0÷5=0%です。破損を見つける目的なら、全体の正解率だけでは足りません。破損を見逃した数と、正常品を誤って破損とした数(誤検出)も確認します。必要に応じて、破損した品のうち正しく見つけた割合(再現率)なども確かめます。
見逃しと誤検出が両方ある例で計算する
再現率(recall)は、実際に見つけたい対象だった例のうち、正しく見つけた割合です。不良品を見つけたい検査なら、分母は実際の不良品の数です。正常品を誤って不良とした数は、その分母には加えません。
| 実際の状態 | 不良と予測 | 正常と予測 | 合計 |
|---|---|---|---|
| 不良 | 6件:正しく検出 | 2件:見逃し | 8件 |
| 正常 | 4件:誤検出 | 28件:正しく判定 | 32件 |
正解率は、両方の状態で正しく予測した数を合計して、(6+28)÷40×100=85%。不良の再現率は、6÷8×100=75%です。正解率と再現率は、分子も分母も同じとは限りません。
「不良と予測した10件」は、正しく見つけた6件と誤検出4件の合計です。実際の不良品8件とは違います。何の割合かを言葉で確かめてから、分母を選びます。見逃しと誤検出のどちらが困るかも、検査の目的に合わせて考えます。節末問題は、この表とは別の検査結果です。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 正解率・適合率・再現率(別のタブで開く) ↗
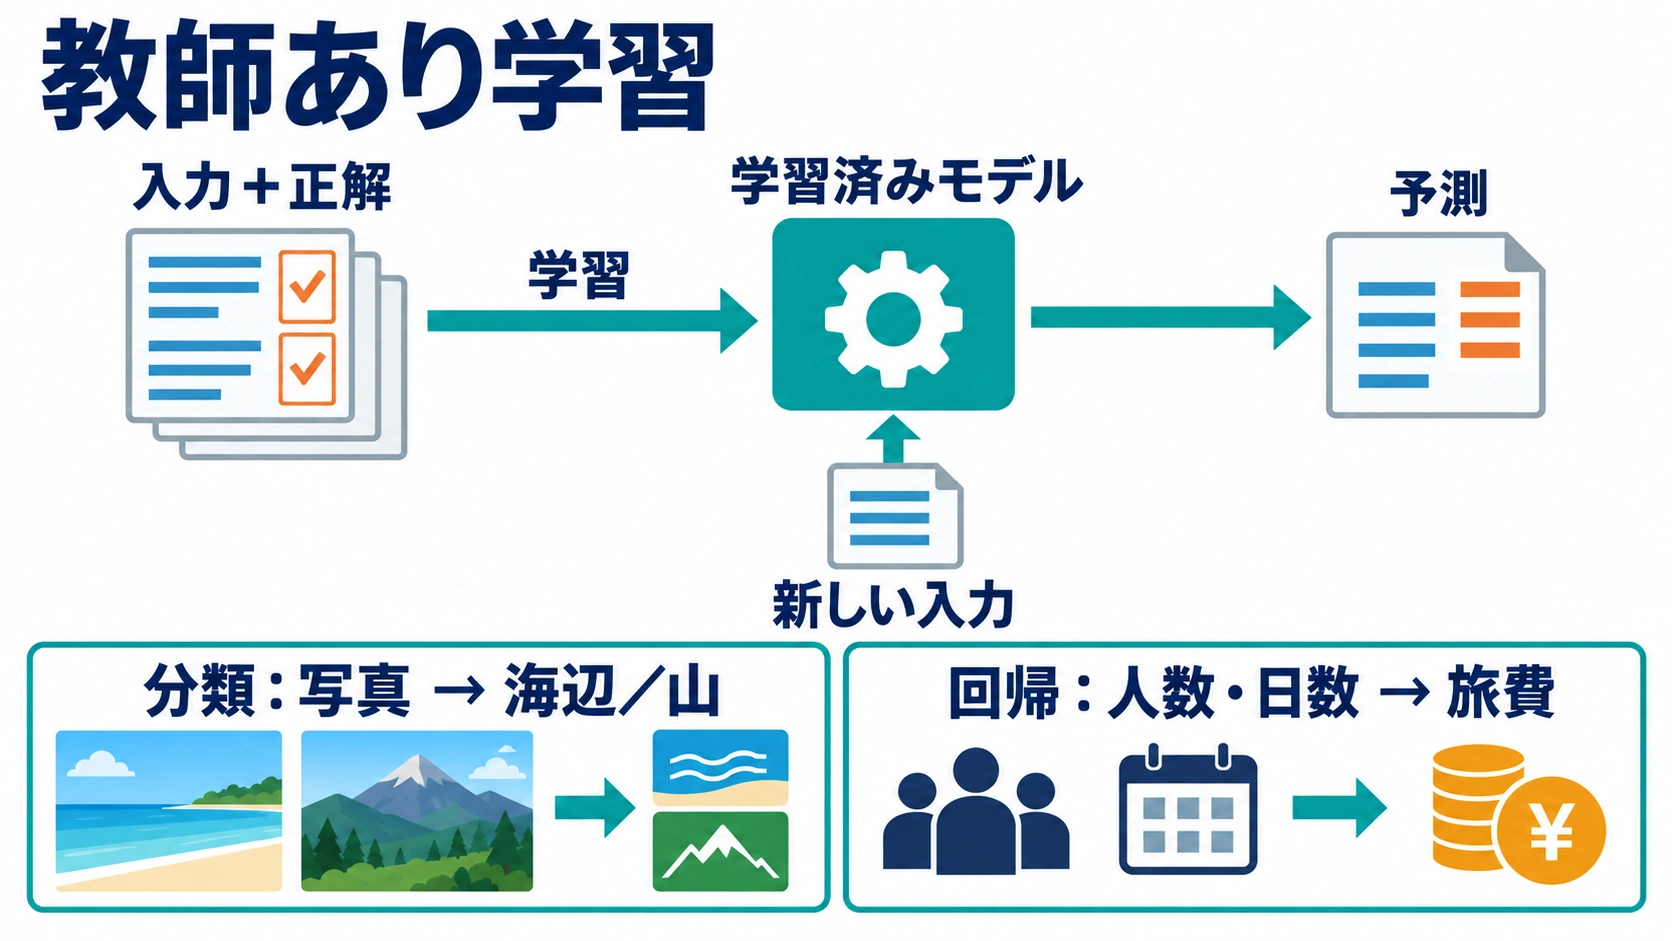 図を拡大する ↗
図の内容を文章で確認する
- 学習では、入力と正解の組を渡し、学習済みモデルをつくります。
- 利用では、新しい入力を学習済みモデルへ渡し、予測します。
写真を海辺・山の種類に分けるのは分類、人数や日数から旅費の金額を予測するのは回帰です。写真を渡しただけで旅費を予測できる、という意味ではありません。
図の読み方と同じ情報を、下の文章でも確認できます。
別の場面で比べる:配達の予測
配達記録に、距離・荷物量・実際の所要時間が付いているとします。新しい配達の「何分か」を予測するのは回帰です。同じ記録から「翌日までに届く/届かない」を予測するなら二値分類です。時間を測った記録があるから回帰、と固定せず、今回欲しい答えの種類を先に決めます。
ここで持ち帰ること
教師あり学習は入力と正解の組から学びます。分類か回帰かは答えの種類で区別し、性能は目的と評価データの内訳を含めて読みます。
条件を見て、自分で確かめる
言葉にしてみる (採点なし)
メール100通のうち迷惑メールは4通でした。すべて通常メールと予測すると正解率は何%ですか。迷惑メールを見つける目的で、ほかに何を確かめますか。
解説と考え方を読む
通常メール96通が正しく、96÷100=96%です。しかし迷惑メール4通はすべて見逃し、検出は0÷4=0%です。全体の正解率と、見つけたいカテゴリの見逃しを分けます。誤検出も目的に応じて確認します。
2正解がないデータから、何を見つけるか
似たものを集めると、欲しい名前まで分かる?
この節で使う言葉:教師なし学習・クラスタリング・次元削減
この節の学習目標:正解ラベルのない学習で見つける構造と、あらかじめ決めた分類の違いを説明できる。
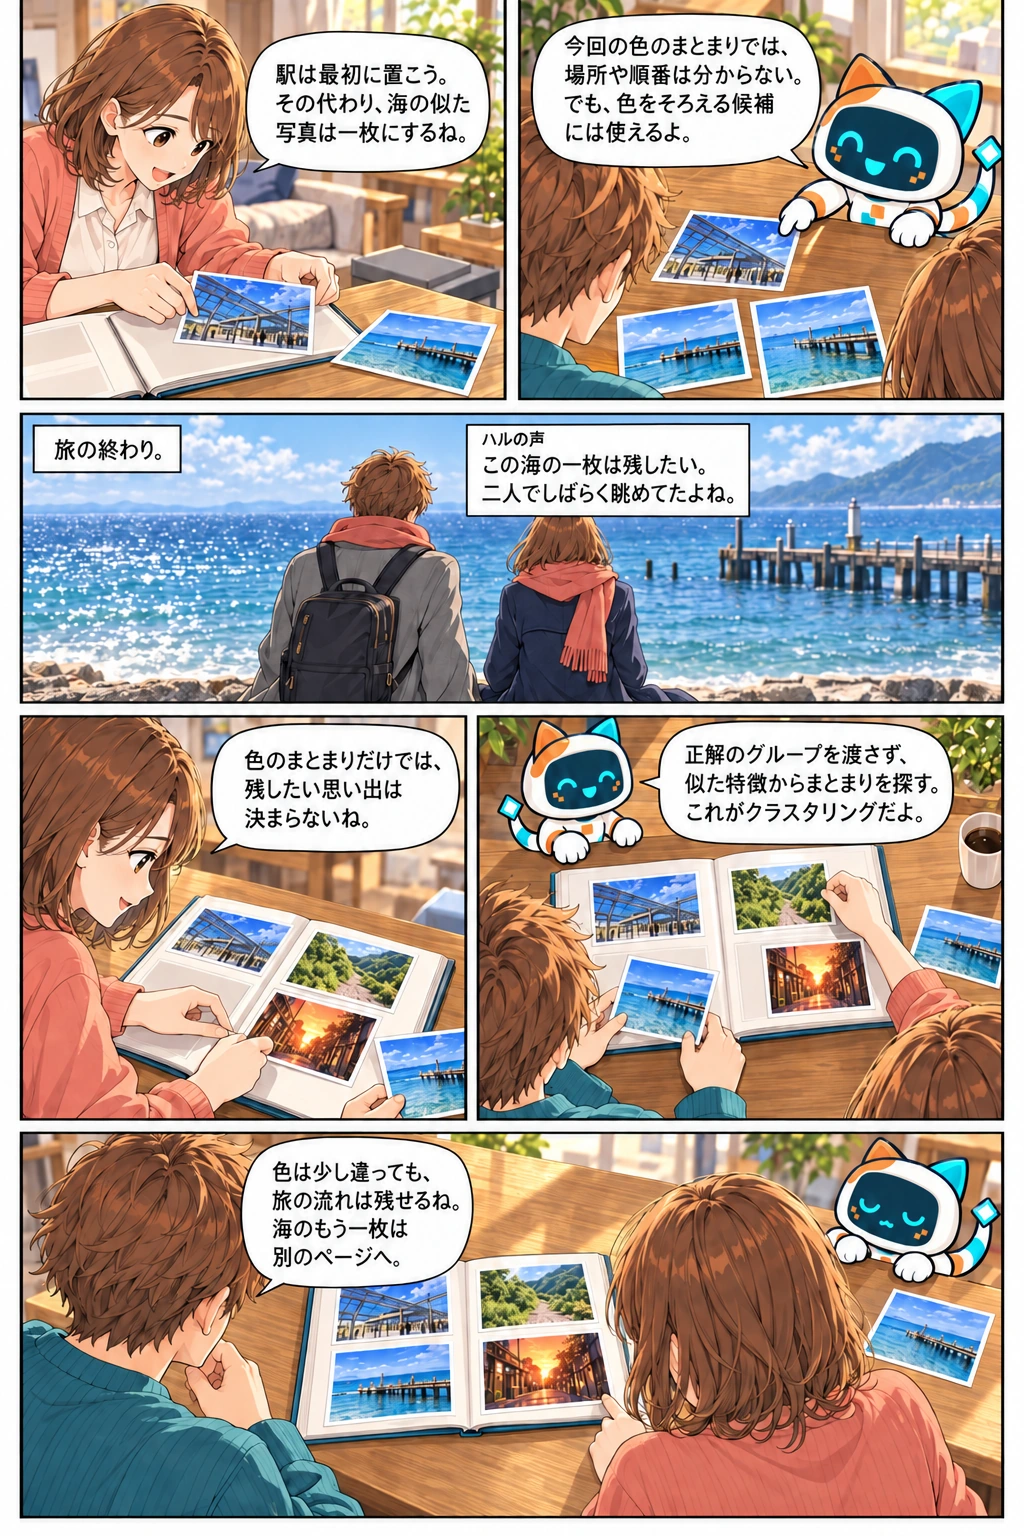
帰宅後、二人は旅のアルバムの見開きに4枚の写真を選びます。ハルは色のそろうページ、ミオは旅の流れが伝わるページにしたいと思っています。正解のグループを教えずに、選んだ色などの特徴で自動的にまとめたところ、駅と海の写真が同じ青色の群になりました。5枚の候補を前に、二人はそのまとまりを何に使えるか、どの写真を残すかを考えます。
正解ラベルを渡したかを確かめ、グループを作りたいのか、特徴を少数へまとめたいのかを分けます。
似た写真で、思い出もまとまる?
この話で学ぶこと:写真の似た特徴は、旅行の順番や出来事の意味と同じではない。
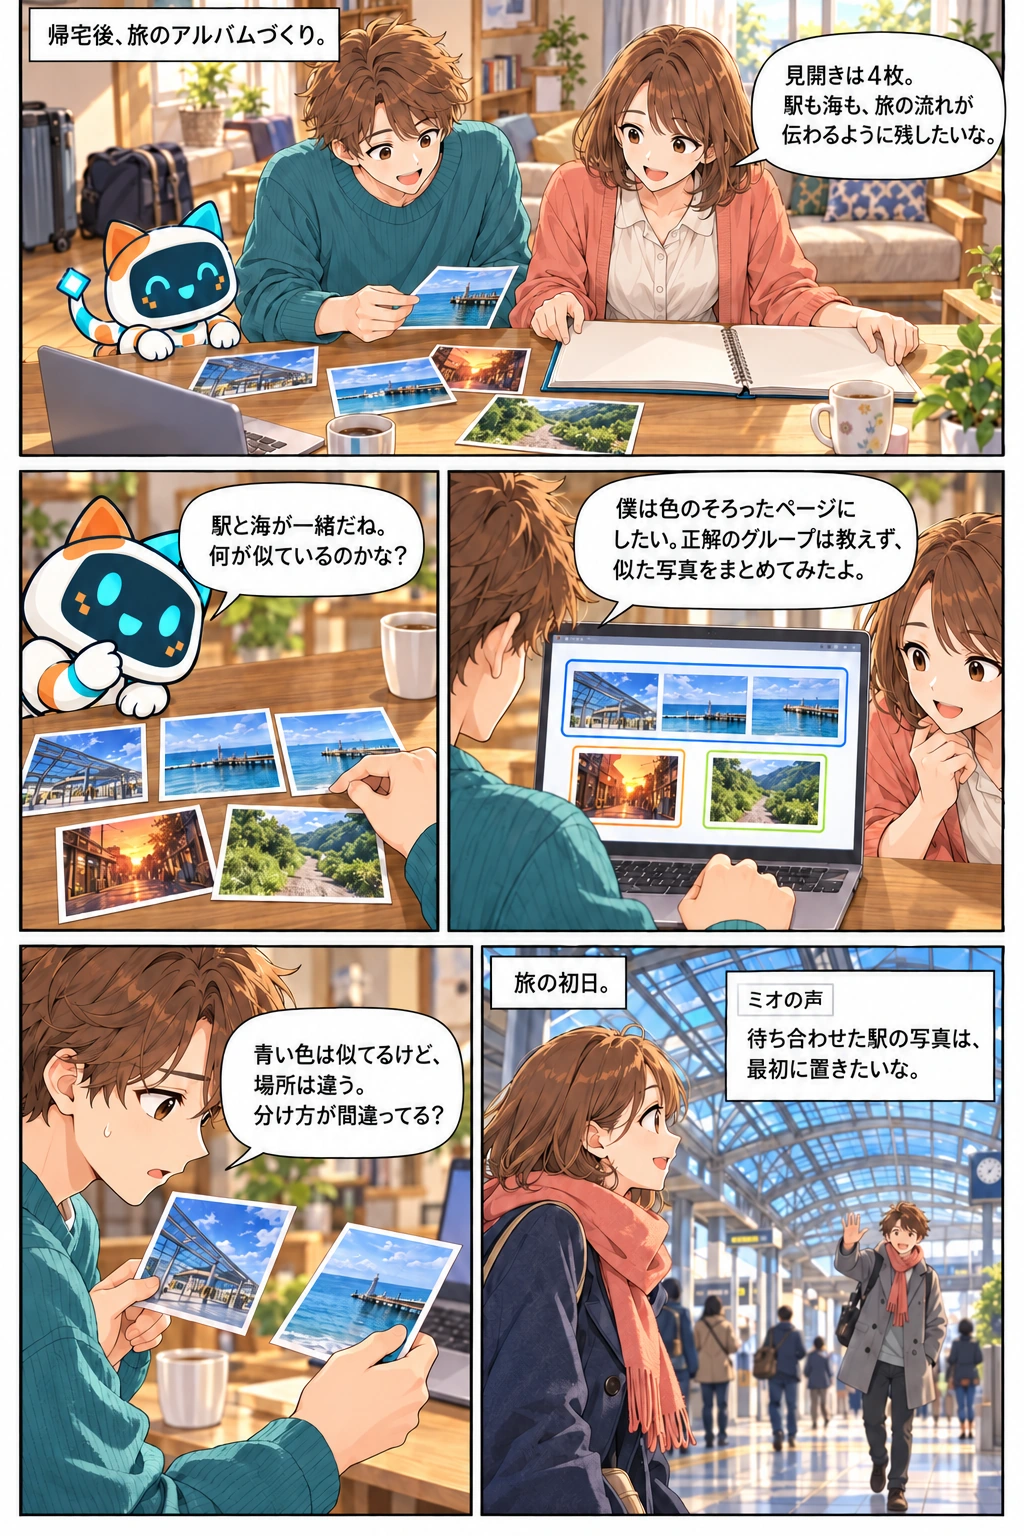
会話を文章で読む
場面:帰宅後の居間。ミオの前に空のアルバム、机に駅・海・夕方の街・緑の山、ハルの手に似た海の写真という5枚の候補がある。ミオは旅の流れを4枚の見開きへ残したい。
ミオ「見開きは4枚。駅も海も、旅の流れが伝わるように残したいな。」場面:ハルの肩越し。二人へ向けて机に置いたノートPCには5枚の写真があり、青い駅と海の2枚が同じ群、橙色の街と緑の山は別の群になっている。
ハル「僕は色のそろったページにしたい。正解のグループは教えず、似た写真をまとめてみたよ。」場面:机の写真の横にいるビットが、駅と海の似ている特徴を問う。候補の写真5枚を同じ机上で比較している。
ビット「駅と海が一緒だね。何が似ているのかな?」場面:旅の初日の回想。青いガラス屋根の駅でミオがハルを見つけ、奥のハルが手を上げている。現在のミオの声が、待ち合わせた駅の写真を最初に置きたいと話す。
ミオ(現在の声)「待ち合わせた駅の写真は、最初に置きたいな。」場面:居間へ戻り、ハルが駅と海の写真を自分に向けて見比べる。青色は似ていても場所が違うので、まとまりをどう使うか迷う。
ハル「青い色は似てるけど、場所は違う。分け方が間違ってる?」場面:二人の肩越しに机の駅と海の2枚、ビットを見る。ビットは今回の色のまとまりから分かることと、分からないことを整理する。
ビット「今回の色のまとまりでは、場所や順番は分からない。でも、色をそろえる候補には使えるよ。」場面:ミオが駅の写真をアルバムの最初へ合わせる。机の脇には海の写真がある。海の似た写真は1枚にする、と決める。
ミオ「駅は最初に置こう。その代わり、海の似た写真は一枚にするね。」場面:旅の終わりの回想。ハルとミオが海と桟橋を背中から眺める。「ハルの声」は、現在のハルが残す海の写真を思い出している声。
ハル(現在の声)「この海の一枚は残したい。二人でしばらく眺めてたよね。」場面:現在の机の俯瞰へ戻る。アルバムには駅・山・夕方の街が位置を決めてあり、ミオが山の写真を整え、ハルは海の写真を手に持つ。似た海のもう1枚は机の脇にある。ビットが、正解のグループを渡さないまとまり探しを用語へつなぐ。
ビット「正解のグループを渡さず、似た特徴からまとまりを探す。これがクラスタリングだよ。」場面:ミオが夕方の街の位置を整え、ハルが海の写真を残りの枠へ合わせる。
ミオ「色のまとまりだけでは、残したい思い出は決まらないね。」場面:二人の後ろから完成した見開きを一緒に見る。駅・山・海・夕方の街の4枚。採らなかった類似の海の写真は机に残り、別のページへ使うことにする。ビットも机の脇で見ている。
ハル「色は少し違っても、旅の流れは残せるね。海のもう一枚は別のページへ。」
正しい答えを添えず、データの構造を調べる
教師なし学習は、正解ラベルを与えず、データの特徴や構造を学ぶ方法です。人が何もしないという意味ではありません。人が目的、使うデータ、特徴、方法、結果の確かめ方を選びます。
写真に地名の正解を付けて予測する教師あり学習と、地名を付けず似た写真の集まりを探す教師なし学習では、求める結果が違います。正解ラベルがないことと、結果を確かめなくてよいことは別です。写真の色や構図で分かれた結果が、地名で整理する目的には合わないこともあります。
クラスタリングは、似た特徴の集まりを作る
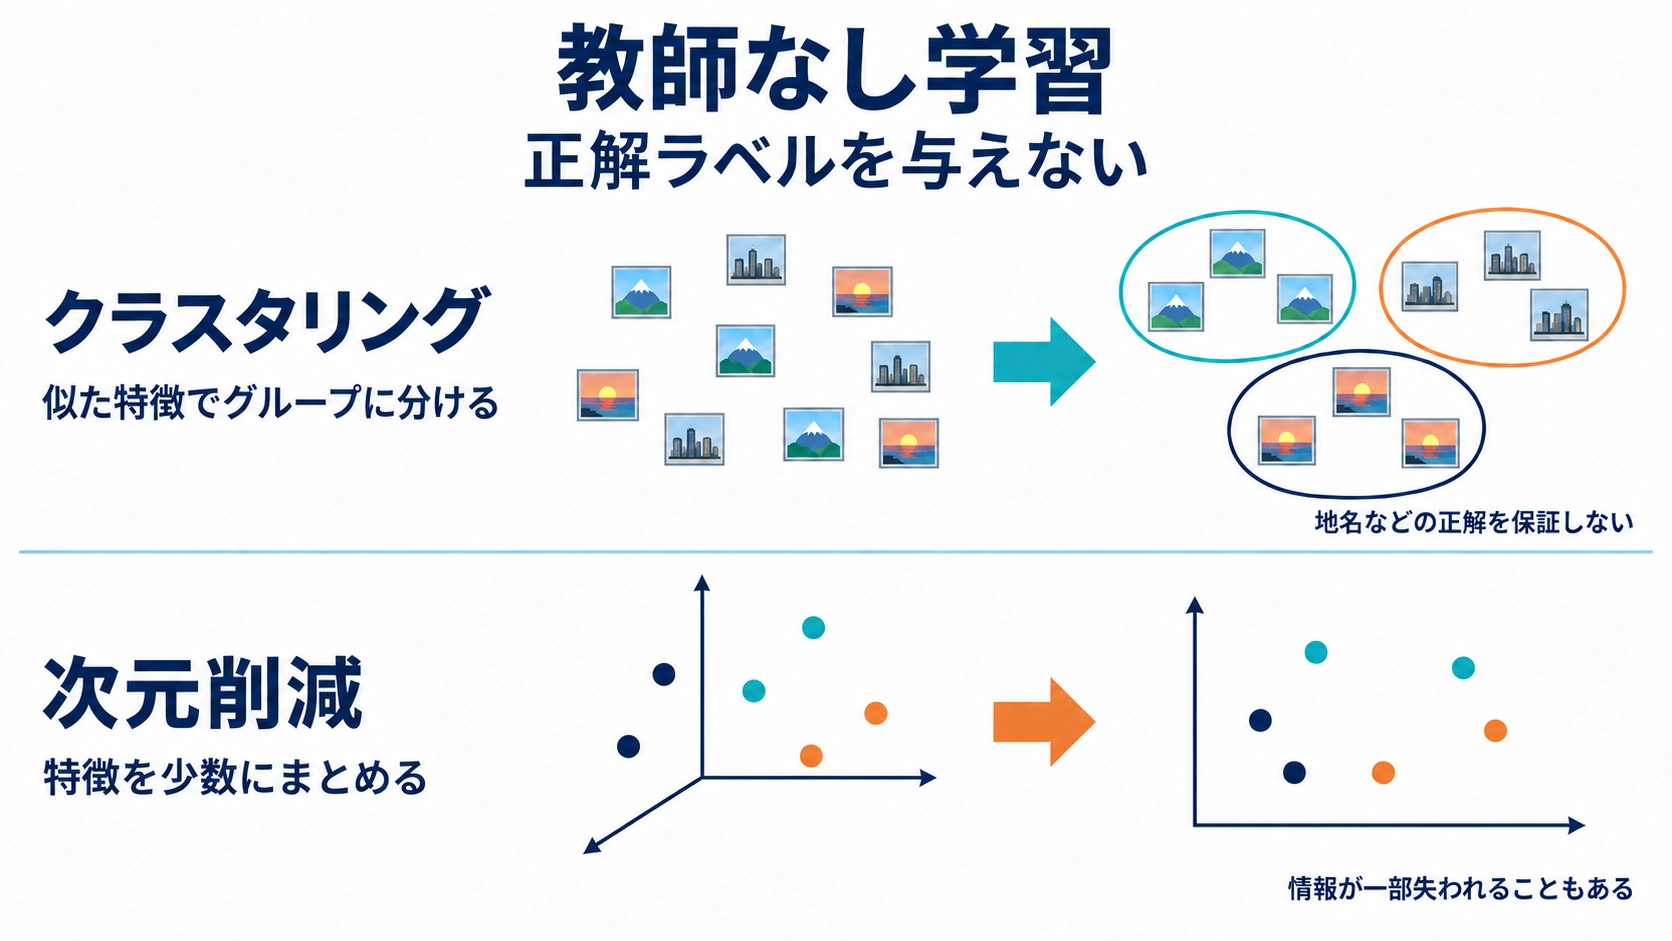
クラスタリングは、特徴が似たデータをグループ(クラスタ)に分ける方法です。分類のように「この写真の正解は山」と教えるのではなく、色や輪郭など、選んだ特徴の似方を基に集まりを作ります。特徴の違いの大きさを「距離」として測る方法もあります。
青い海の写真と、青い看板の多い街の写真が同じグループに入ることもあります。その分かれ方には意味があっても、「旅行先の地名を正しく当てた」とは言えません。グループ数を人が指定する手法でも、それだけで地名の正解ラベルを教えたことにはなりません。結果を見て、目的に合う特徴や解釈かを検討します。
漫画のアルバムでは、青い駅の写真と海の似た写真2枚が同じ群になりました。色をそろえる候補を探すには使えますが、この群だけでは旅先や撮影順序は分かりません。二人は場所と順序を確認し、駅・山の歩道・海・夕方の街の4枚を選び、似た海のもう1枚を机に残します。これは、目的に合わせて人が出力を使う判断です。正解ラベルを付けてAIを学習し直した場面ではありません。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 教師なし学習(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗
次元削減は、特徴の表し方を少数へまとめる
この文脈の次元は、データを表す特徴の数です。例えば明るさ・青さ・輪郭など、多くの特徴で一枚の写真を表すことがあります。次元削減は、その表し方を少数の特徴へまとめる方法です。見える形にする、計算の負担を減らすなどの目的に使います。
クラスタリングは「どの集まりか」、次元削減は「どんな少数の特徴で表すか」という違いがあります。写真の行を何枚か削除する操作と、特徴の次元を減らす操作も別です。少数へまとめると、情報が一部失われることがあります。見やすい図になったことだけで、元の関係がすべて保たれたとは判断しません。
三つの値を二つへ縮める小さな例を見ます。写真の赤・緑・青の強さを、説明用の決まりで「三つの平均」と「青から赤を引いた値」へ変えます。(30・60・90)なら、平均は(30+60+90)÷3=60、青と赤の差は90-30=60です。三つの値が(60・60)という二つの値になりました。
ところが、元が(40・40・100)でも、平均は60、青と赤の差も60です。違う元データが同じ表し方になるので、二つの値だけでは元の三つを必ず復元できません。これは縮める意味を確かめるために手で決めた変換の例です。実際の次元削減には、データに基づいて変換の仕方を求める方法もあります。この式の暗記より、データの件数を残したまま、一件を表す特徴を減らす点を押さえましょう。
漫画で5枚の候補から4枚を選ぶのは、写真の件数を絞る作業です。一枚を表す特徴の数を減らす次元削減とは別です。写真を少なくすることと、同じ写真を少数の特徴で表すことを区別してください。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗ / scikit-learn 主成分分析と次元削減(別のタブで開く) ↗
 図を拡大する ↗
図の内容を文章で確認する
正解ラベルを与えない教師なし学習の例です。クラスタリングは似た特徴のデータをグループに分けます。次元削減は多数の特徴を少数の特徴で表します。グループが正しい地名になる保証はなく、次元削減では情報の一部が失われる場合があります。
図の読み方と同じ情報を、下の文章でも確認できます。
別の場面で考える:買い物記録
購入量や購入頻度が似た人を集めて、どんな買い方があるかを調べるならクラスタリングが候補です。多数の商品別の購入量を少数の特徴で表し、傾向を見やすくするなら次元削減が候補です。「あらかじめ定めた条件に合う顧客かどうか」という正解ラベルを付けた分類とは、目的も与える情報も分けます。
ここで持ち帰ること
教師なし学習でも、人が目的と結果を確かめます。集まりを作るクラスタリングと、特徴の数を減らす次元削減を区別します。
条件を見て、自分で確かめる
言葉にしてみる (採点なし)
曲を30個の特徴で表した記録を2つの特徴へまとめ、横軸と縦軸にその二つの特徴を取り、各曲を点として描く「散布図」にしました。「散布図で互いに近い位置に描かれた曲は、必ず同じジャンルだ」と言えますか。今回の処理と、ジャンル分類の違いを説明してください。
解説と考え方を読む
散布図の近さだけで、正解のジャンルが同じとは断定できません。次元削減は特徴の表し方を少数へまとめる処理で、情報の損失もあり得ます。正解ジャンルを付けて新しい曲のジャンルを予測する分類とは異なります。
3行動の結果から、選び方を学ぶ
今の得点が高い道を選べば、うまくいく?
この節で使う言葉:強化学習・報酬・方策・価値
この節の学習目標:状態・行動・報酬の関係を説明し、行動を選ぶ方策と、将来までの報酬を見込む価値を区別できる。
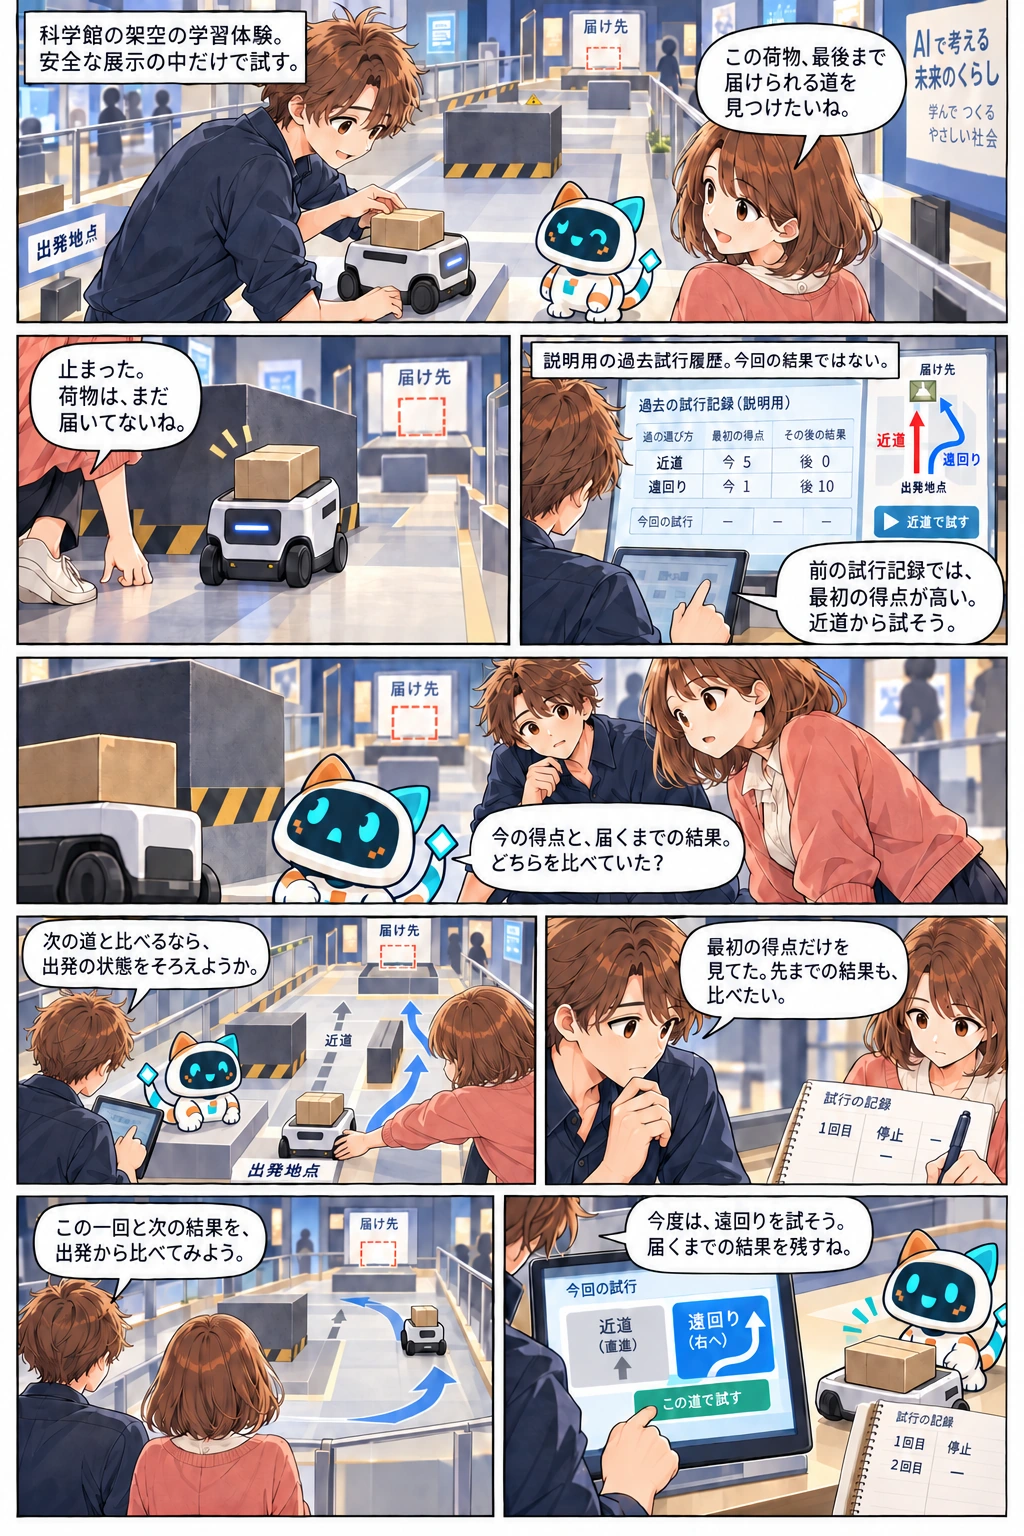
展示の配送ロボットが、荷物を届ける道を試しています。過去の試行記録では最初の得点がよかった近道も、今回は途中の障害物で止まってしまいました。最初の得点だけで道を決めてよかったのでしょうか。二人は同じ荷物を出発地点へ戻し、遠回りの結果を別に記録する準備を始めます。
ここからは答えの予測ではなく、行動の選び方を学ぶ場面を比べます。何をする主体か、行動で何が変わるか、何を報酬として評価するかを順に見ます。
近い道で、止まった
この話で学ぶこと:道を選ぶ結果は、最初の得点だけでなく、その後に届く報酬も含めて比べる。
会話を文章で読む
場面:ハル左が配送ロボットに一つの小箱を載せ、ミオ右が奥の届け先を見る。ビットはロボットと同じ展示台上の手前側に見える。
ミオ「この荷物、最後まで届けられる道を見つけたいね。」場面:ハル肩越しで過去の説明用履歴。近道今5/後0、遠回り今1/後10。今回の試行欄はダッシュの未記入表示。過去で今回ではないという字幕もある。
ハル「前の試行記録では、最初の得点が高い。近道から試そう。」場面:ロボットが障害物の前に箱を載せたまま停止。届け先は奥で空。ミオの足/手が左側へ入る。
ミオ「止まった。荷物は、まだ届いてないね。」場面:ビットが展示台手前で二人へ向く。ハル左とミオ右は停止点/届け先を見る。
ビット「今の得点と、届くまでの結果。どちらを比べていた?」場面:ハル左が考え、ミオ右が一回目停止という記録を持つ。成功欄は未記入。
ハル「最初の得点だけを見てた。先までの結果も、比べたい。」場面:ハル左が本人向きの操作側、ミオ右が前へ身を乗り出し、珊瑚色の袖からつながる手で箱付きロボットの側面を出発地点へ戻す。箱は一つ載ったまま。ビットは台の前端で短い足を接地する。
ハル「次の道と比べるなら、出発の状態をそろえようか。」場面:ハルが操作者向きの遠回り右側の操作を選ぶ。ミオの一回目停止/2回目未記入の控えが手前。ビットはロボット横の台上に見える。
ハル「今度は、遠回りを試そう。届くまでの結果を残すね。」場面:ハル左/ミオ右の背中から、箱を載せたロボットが右側の道へ進む。奥の届け先には箱がない。遠回りの到達完了は描かれていない。
ハル「この一回と次の結果を、出発から比べてみよう。」
行動して、環境から結果を受け取る
漫画は、最初の得点だけでなく、その後の配送結果も比べる必要に気づく場面です。人が道を選び直して記録しただけでは、コンピューターが強化学習を行ったことにはなりません。記録した経験を使って、システムの行動の選び方を学習する段階が必要です。
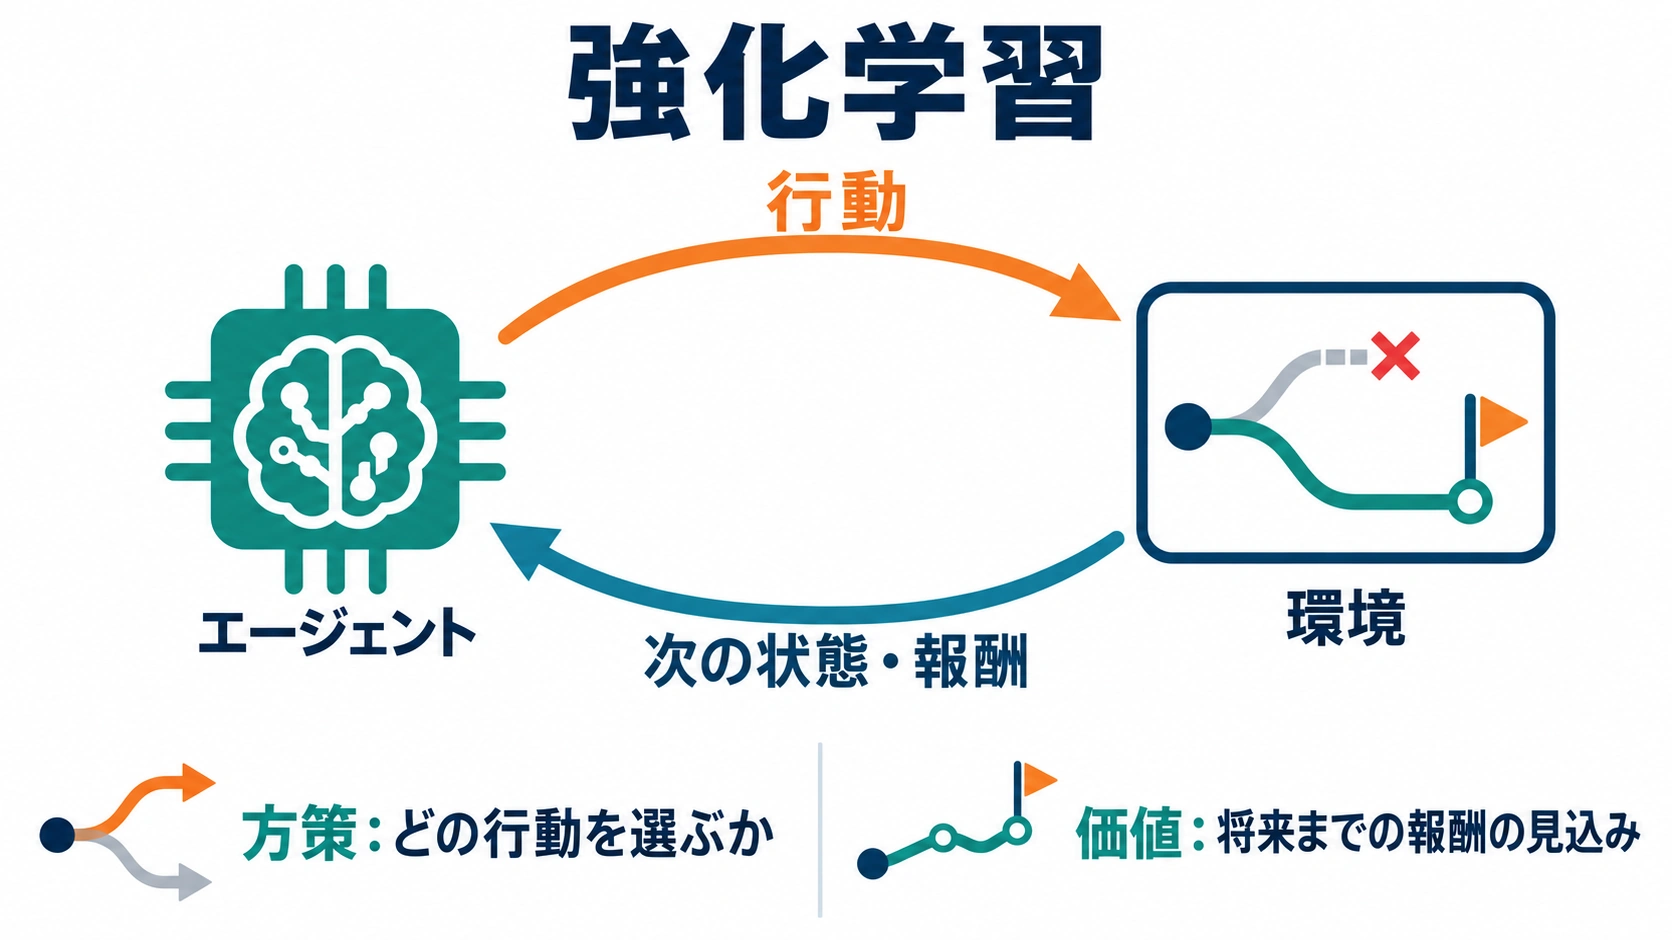
強化学習は、行動する主体が環境とやり取りし、報酬を手掛かりに行動の選び方を学ぶ方法です。行動する主体をエージェント、その行動が働きかける対象を環境と呼びます。現在の状況を状態として捉え、行動すると次の状態と報酬を受け取る、という形で考えます。
経路の例なら、今いる場所が状態、進む方向が行動、進んだ結果の得点などが報酬です。報酬は、その行動や結果を評価する数値で、日常の「ほめる」だけを意味しません。正しい方向のラベルを各入力に添えて教える方法と、行動後の報酬から学ぶ方法は違います。望ましい行動につながる報酬を、人がどう設計するかも重要です。
配送のシステムが、今いる場所・選んだ方向・受け取った報酬という経験を使い、「この場所ではどちらへ進むか」という選び方や、将来受け取る報酬の見込みを更新するところが学習です。漫画の得点は仕組みを考えるための架空の例で、現実の配送での実測値や成功の保証ではありません。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗
方策は、どの行動を選ぶか
方策(policy)は、状態などを基に行動を選ぶ方法です。同じ状態で、いつも同じ行動を選ぶ場合も、一定の割合で行動を選び分ける場合もあります。交差点に来たとき、どちらの道を選ぶかという役割に当たります。人が固定の道順を書いただけなら、それ自体は強化学習を行った証拠にはなりません。
学習では、よさそうな行動を使うだけでなく、結果を知るために別の行動を試すことがあります。これを探索として考えます。展示のシミュレーターなら試せても、現実の運転や医療で危険な試行を無制限に行ってよいわけではありません。ここでは仕組みを理解するため、架空の安全な環境を例にします。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗
価値は、将来までの報酬を見込む
価値(value)は、ある状態や行動から、ある方策で先へ進んだときに得られる報酬の合計を、将来への重み付けなどを含めて見積もったものです。今その場でもらう報酬そのものと同じではありません。方策が「どう行動するか」なら、価値は「先まで考えるとどれほどよいか」の見積りです。
途中で点を得てもゴールへ進めない道と、途中の点は小さくても最後に到達できる道を比べます。目先の報酬が最大の行動と、将来までの報酬がよい行動は一致するとは限りません。どの結果にどんな報酬を与えるか、将来をどう評価するかによっても、学ぶ選び方は変わります。
分岐後の得点が分かっている単純な例なら、今5点でその後0点の道は合計5点、今1点で次に10点の道は合計11点です。先の得点を半分の重さで数える設定なら、後者は1+0.5×10=6点になります。
この例では、「今の分岐にいる」が状態、「どちらの道へ進むか」が行動、「各分岐の状態に応じて、どちらの道を選ぶかの決まり」が方策、途中やゴールの点が報酬です。
先の得点を半分にするのは、この練習で指定した評価の設定で、将来の報酬が必ず半分になるという決まりではありません。こうして将来の報酬をどの程度重く数えるかは、学習方法や課題の設定で定めます。先をどう重く見るかで見込みは変わります。実際には結果の起こりやすさなども含めて見積もります。ここでは、今の得点と先までの見込みを分けることが中心です。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗
 図を拡大する ↗
図の内容を文章で確認する
- エージェントが、状態などから方策に基づいて行動を選びます。
- 行動が環境へ働きかけます。
- 環境から次の状態と報酬を受け取り、選び方の学習に生かします。
方策はどの行動を選ぶか、価値はその状態や行動から先の報酬の見込みです。報酬と価値は同じではありません。
図の読み方と同じ情報を、下の文章でも確認できます。
別の場面で考える:ゲームの一手
ゲームの盤面が状態、次に指す一手が行動、勝敗や途中の得点が報酬となる例です。過去の盤面と「正しい一手」の組だけから予測する教師あり学習の例とは区別します。ゲームAIが必ず強化学習という意味ではなく、どんな情報を使い、何を更新する学習かを確認します。
ここで持ち帰ること
強化学習は行動の結果の報酬から学びます。方策は行動の選び方、価値は将来までの報酬の見込み。途中の得点だけで判断を終えません。
条件を見て、自分で確かめる
言葉にしてみる (採点なし)
途中の得点が低い道が、最終的には高い得点でゴールへ着きました。方策と価値を使い分けて、なぜ最初の得点だけで道を決めないのか説明してください。
解説と考え方を読む
方策は道の選び方、価値は先までの報酬の見込みです。途中の報酬と、最終的な結果を含む見込みは違います。設定された報酬や将来への重み付けも確認して比較します。
4目的とデータに合う学習方法を選ぶ
写真を分ける方法を、旅費の予測にも使ってよい?
この節で使う言葉:半教師あり学習・ノーフリーランチ定理
この節の学習目標:求める答え・正解の有無・評価条件を整理して方法を選び、半教師あり学習では正解付きと正解なしの両方を学習に使うと説明できる。
列車の待ち時間に、次の旅行の準備を進めたい二人。写真分類で高く評価された方法を見つけたハルは、旅費の予測にも使えそうだと考えます。しかし、写真を分けることと金額を予測することでは、答えもデータも違います。手元の写真で候補を比べる条件をそろえ、旅費の比較は帰宅後に記録を用意してから進めることにしました。
まず欲しい答えと手元のデータを整理し、正解の有無・学習への使い方・比較する条件を確かめます。
写真で一番なら、旅費も?
この話で学ぶこと:写真でよかった方法が、旅費の予測にもよいとは限らない。目的ごとに確かめる。
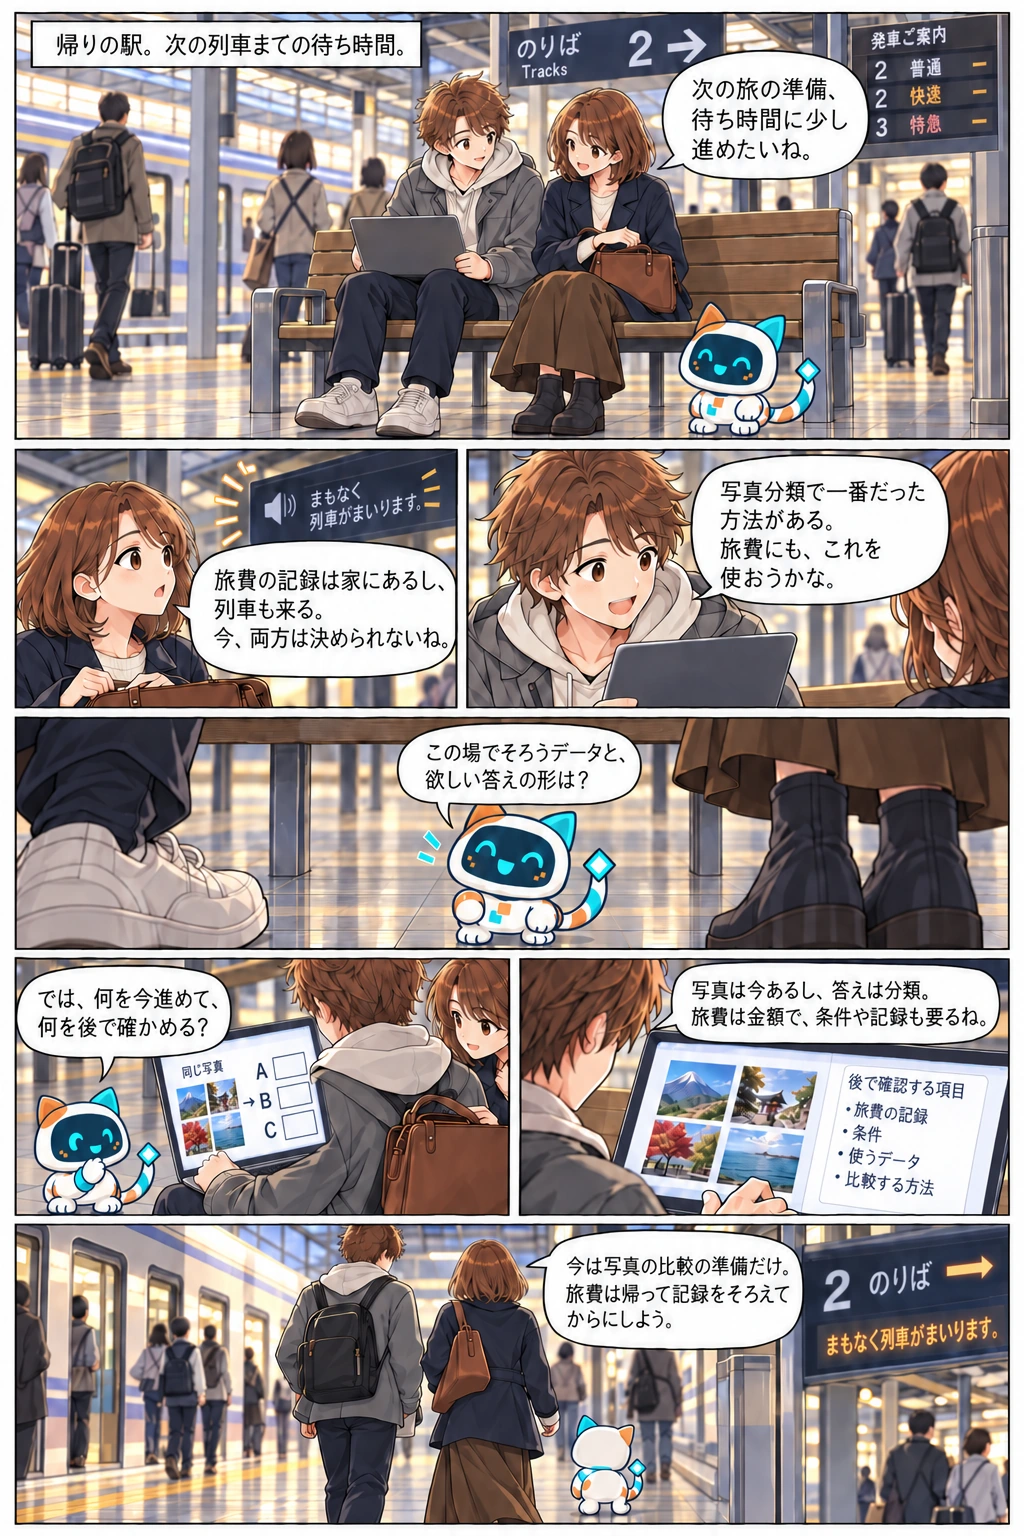
会話を文章で読む
場面:ハル左/ミオ右が駅のベンチに座り、ハルは膝の本人向き端末、ミオは茶鞄。ビットはベンチ前のタイル床に短い足を着く。
ミオ「次の旅の準備、待ち時間に少し進めたいね。」場面:ハルが本人向きの端末を見てミオへ向く。端末背面だけが見え、順位の中身は画外。
ハル「写真分類で一番だった方法がある。旅費にも、これを使おうかな。」場面:ミオが鞄を押さえ駅の列車案内を読む。ハルは画外。
ミオ「旅費の記録は家にあるし、列車も来る。今、両方は決められないね。」場面:ハルとミオの足元の間で、ビットが同じ駅のタイル床から問いかける。
ビット「この場でそろうデータと、欲しい答えの形は?」場面:ハルの肩越しの本人向き画面で手元の写真一組と後で確認する項目を開く。比較成績はない。
ハル「写真は今あるし、答えは分類。旅費は金額で、条件や記録も要るね。」場面:ハルの左肩越しで端末を本人へ向け、ミオは右。画面に共通入力の山/寺/紅葉/海の四枚組、「同じ写真」、矢印とA/B/Cの三つの空欄がある。ビットは前景のタイル床へ短い足を着く。測定結果や順位はない。
ビット「では、何を今進めて、何を後で確かめる?」場面:ハル左/ミオ右の背中がホームへ向き、端末はしまわれる。ミオは茶鞄を肩へ。ビットはタイル床を歩く。旅費方法の決定や比較結果は描かれない。
ミオ「今は写真の比較の準備だけ。旅費は帰って記録をそろえてからにしよう。」
正解付きと、正解なしを学習で組み合わせる
漫画でハルが見つけたのは、写真を分類する課題でよかった方法です。旅費を予測する課題では、求める答えが分類名ではなく金額になり、必要な記録も変わります。方法を選ぶ前に、何を答えてほしいのか、どんなデータを使えるのかをそろえて考えます。
ここからは写真分類に話を絞り、漫画とは別の条件を考えます。手元の写真の一部にだけ「海辺」「山」という正解が付き、残りには付いていないとしたら、どう学習に使えるでしょうか。同じ写真分類でも、正解がどのくらいあり、学習にどう使うかが方法を選ぶ条件になります。
半教師あり学習は、比較的少数の正解ラベル付きデータと、ラベルのないデータを学習に組み合わせる方法です。写真の一部には「海辺」「山」という正解があり、残りには正解がない場面が例になります。
ラベルなしデータを、学習が終わった後のテストに置いただけなら、この説明の半教師あり学習にはなりません。両方のデータを学習にどう使ったかを見ます。ラベルを付ける負担を減らせる可能性はありますが、ラベルなしデータの集まり方や品質が目的と合わなければ、性能がよくなるとは限りません。少数のラベルも、誤りや偏りがないかを確かめます。
使い方の一例は、正解付きの少数の写真で最初のモデルを学習し、正解のない写真をそのモデルで仮に分類して、その予測も次の学習に使う方法です。仮の予測は、人が確認した正解ではありません。間違った予測を使えば、その誤りを学習へ引き継ぐ可能性があります。半教師あり学習が、この手順だけに限られるわけでもありません。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗
すべての課題で一番よい方法は、前提なしに選べない
学習方法を選ぶときは、正解を予測したいのか、構造を見つけたいのか、行動の選び方を学びたいのかを先に整理します。同じデータでも目的が違えば、問題の立て方や評価の仕方が変わります。機械学習という共通の名前で、一つの方法へまとめないようにします。
ノーフリーランチ定理は、対象となる問題全体を特定の条件で平均すると、方法間の優劣を一律には付けられない、という考え方を支えます。例えば、候補からよい答えを探す「最適化」では、答えのよさを数値にする決まりを「評価関数」と呼びます。定理では一定の条件の下で、その決まりをあらゆる組合せで考え、同じ重さで平均した性能を比べます。方法Aが方法Bよりよい問題だけを選ぶのではなく、逆の結果になる問題も含める、ということです。現実の特定の課題でも、どの方法を使っても同じだという意味ではありません。
実務では、対象とするデータや課題に特徴があります。正解ラベルの有無、見逃しの重さ、必要な計算量などを確かめ、学習に使っていない例で比較します。「AIなら高性能」「有名な方法なら最良」と結論を先に置かず、今回の条件で判断します。
根拠:GUGA 2027年2月適用シラバス(別のタブで開く) ↗ / Google 機械学習用語集(別のタブで開く) ↗ / Wolpert / Macready No Free Lunch Theorems for Optimization(別のタブで開く) ↗
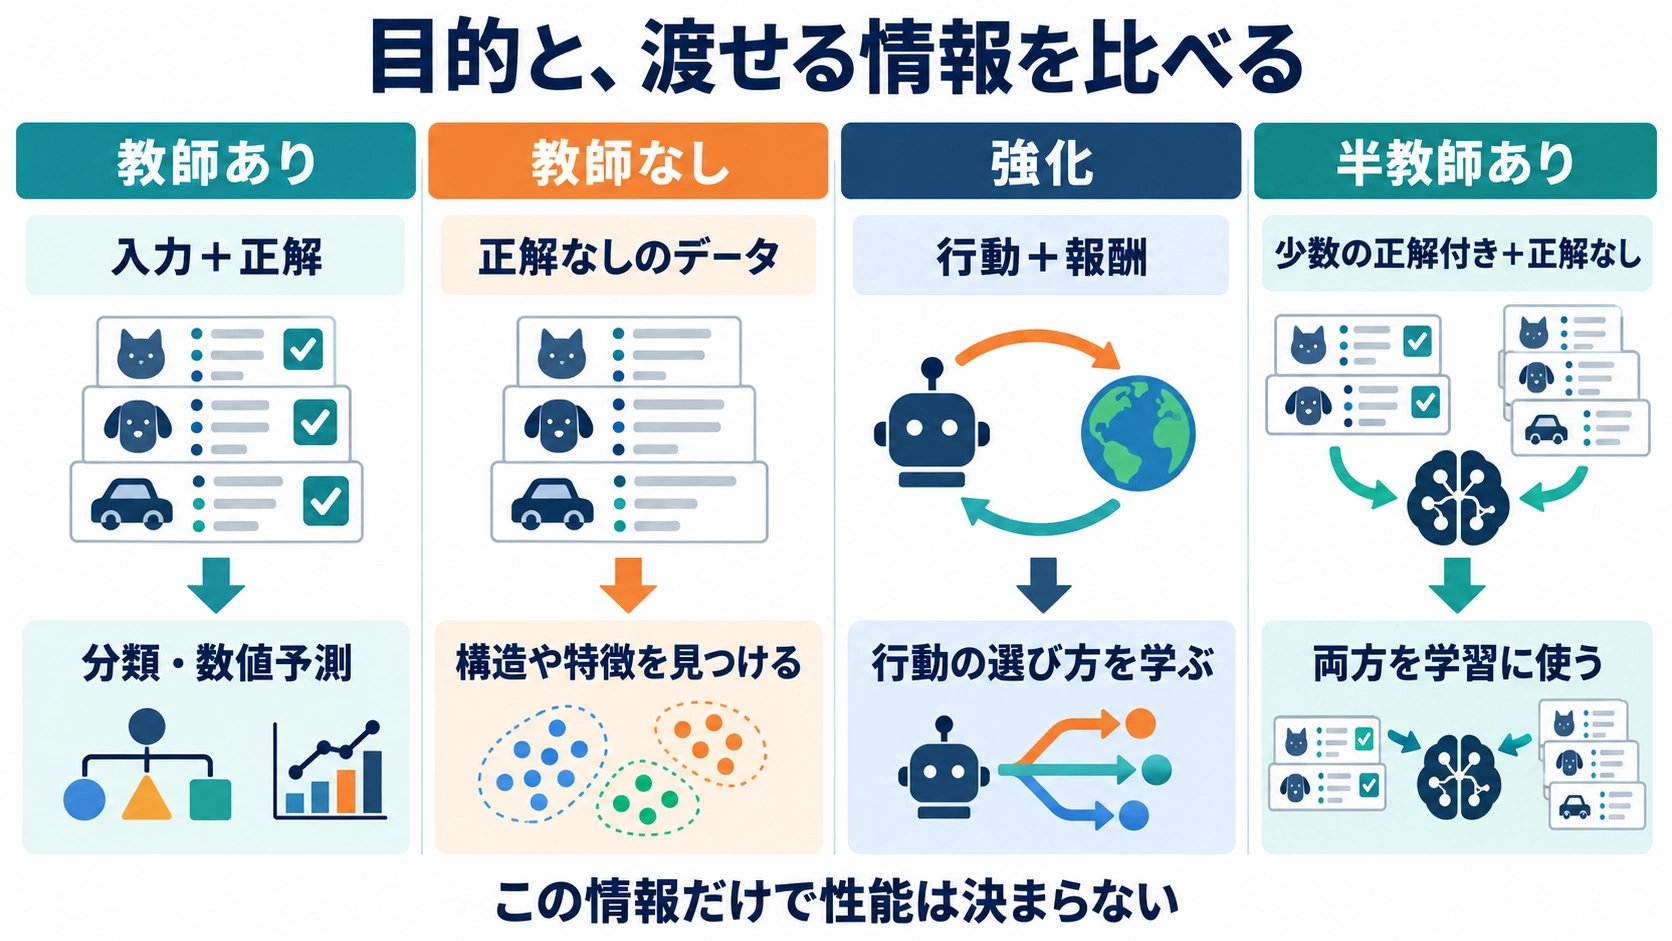 図を拡大する ↗
図の内容を文章で確認する
- 教師あり
- 入力と正解の組を渡し、分類や数値予測の関係を学びます。
- 教師なし
- 正解ラベルのないデータから、構造や特徴を見つけます。
- 強化
- 行動の結果の報酬を手掛かりに、行動の選び方を学びます。
- 半教師あり
- 少数の正解付きデータと、正解のないデータの両方を学習に使います。
目的と、渡せる情報を同じ軸で比べます。この分類だけで性能の優劣は決まりません。
図の読み方と同じ情報を、下の文章でも確認できます。
別の場面で考える:問い合わせの分類
正しい用件を付けた問い合わせが120件、まだ付けていない問い合わせが800件あります。半教師あり学習の一案は、120件で最初のモデルをつくり、800件へ仮の用件を予測し、その予測も次の学習へ使うことです。ただし、仮の用件が正しいとは限りません。別業務の問い合わせが多い場合も、目的に合うかを確かめます。
最終的な確認には、これらの学習用データとは別の、正解付きの未使用データを使います。正解のない800件を学習に使うことと、学習が終わってから別の文で試すことは、役割が違います。
ここで持ち帰ること
半教師あり学習は正解付きと正解なしを学習に使います。万能な方法を探すより、目的・データ・評価条件を示して比べます。
条件を見て、自分で確かめる
言葉にしてみる (採点なし)
設備故障を予測したいのに、正解付きデータは昨年の1施設分だけでした。「一番有名な学習方法を選べば十分」という提案に、どんな条件を確かめてから答えますか。
解説と考え方を読む
予測したい故障、正解ラベルの品質、施設や時期の違い、見逃しと誤検出の重さ、学習に使っていない例での評価を確認します。知名度や一つの課題の実績だけで、今回の目的に十分とは決めません。